ขั้นตอนแบบบ้าน ๆ
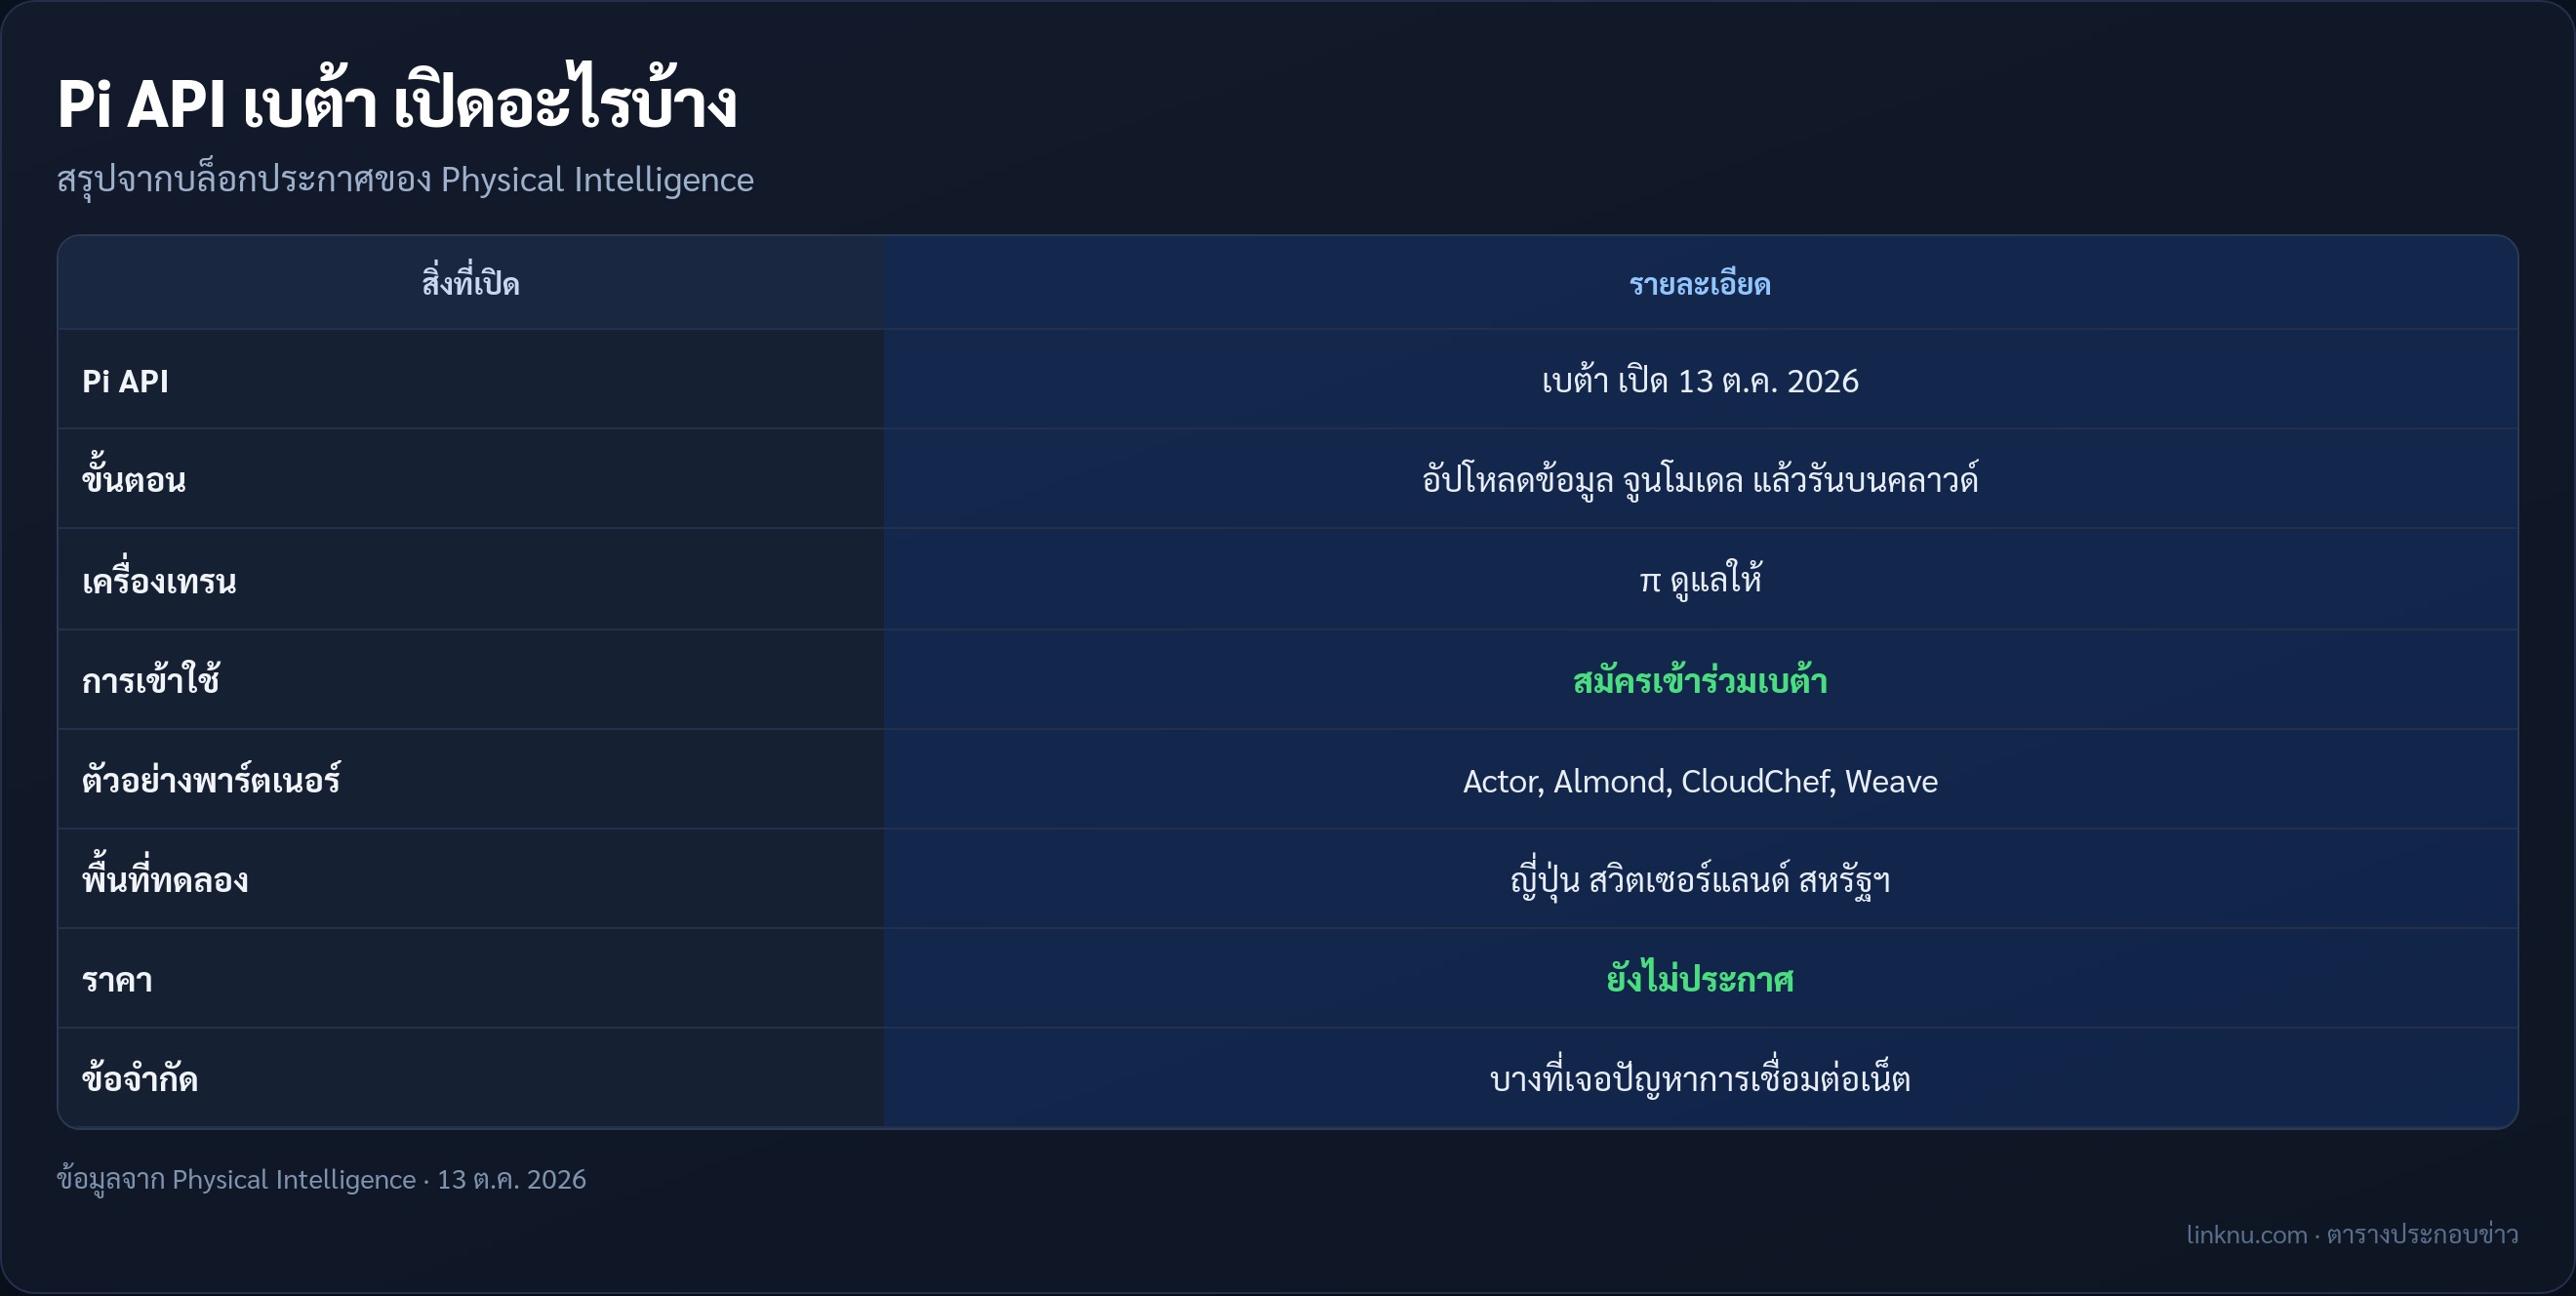
- อัปโหลดข้อมูลสาธิตจากหุ่นยนต์ของเรา
- สั่งจูนโมเดล π บนเครื่องที่ π จัดการให้
- เอาโมเดลที่ได้ไปคุมหุ่นยนต์จริง โดยตัวโมเดลรันอยู่บนคลาวด์
- ดูว่าพลาดตรงไหน แล้วเก็บข้อมูลรอบใหม่มาจูนต่อ
ตัวอย่างที่ π ยกมา
- Actor ที่รัฐยูทาห์ ใช้รถตักล้อยางทำงานเชิงพาณิชย์จริง ตักวัสดุใส่รถดัมพ์โดยไม่มีคนนั่งอยู่ในรถเลย
- Almond ทำหุ่นสองแขนชื่อ Axol ให้ขัดลบคมชิ้นสเปเซอร์ที่ใช้ประกอบตัวมันเอง ด้วยโมเดลที่ทีมจูนผ่าน API อยู่แค่สี่วัน
- พาร์ตเนอร์อื่นมีทั้ง AgRobotics, CloudChef, Weave, Ultra และฟาร์มโคนมอีกแห่ง
- กลุ่มที่ได้ลองใช้ก่อนมีราวสิบกว่าทีม เช่น Chef Robotics และ Formic
สิ่งที่ยังไม่มี
- ยังไม่ประกาศราคา
- ไม่มีชื่อโมเดลใหม่และไม่มีตัวเลขเบนช์มาร์ก บอกแค่ว่าโมเดลล่าสุดใน API จูนได้โดยใช้ข้อมูลน้อยลง และจะเอาโมเดลตัวใหม่ ๆ มาใส่ใน API ต่อไปเรื่อย ๆ
- งานส่วนใหญ่ตั้งแต่ญี่ปุ่น สวิตเซอร์แลนด์ ไปจนถึงสหรัฐฯ รันผ่านคลาวด์ และ π ยอมรับเองว่าบางที่ยังเจอปัญหาการเชื่อมต่อเน็ต
อยากลองต้องทำยังไง
ตอนนี้ยังเป็นเบต้าแบบสมัครเข้าร่วม ต้องกรอกบอกทีม π ว่าอยากเอาไปสร้างอะไร ยังไม่ได้เปิดให้ทุกคนใช้
สรุป
ใครเคยเล่นโมเดลเปิดอย่าง π0 หรือ π0.5 ผ่าน openpi มาแล้ว ตัวนี้คือทางลัดแบบมีคนดูแลเครื่องให้ ไม่ต้องตั้งระบบเทรนเอง ส่วนจะคุ้มแค่ไหนต้องรอดูราคาและเงื่อนไขตอนเปิดจริง
แหล่ง: Physical Intelligence · 13 ต.ค. 2026